交互式多模型IMM算法实现难点——模型维数不同(基于CVCTCA模型的IMM算法)
交互式多模型IMM算法实现难点——模型维数不同
原创不易,路过的各位大佬请点个赞
针对机动目标跟踪的探讨、技术支持欢迎联系,也可以站内私信
WX: ZB823618313
交互式多模型IMM算法设计难点——模型维数不同
- 交互式多模型IMM算法实现难点——模型维数不同
-
- 1. 难点分析
- 2. 设计思路/解决方案
-
- 2.1 CV模型: X = [ x , y , x ˙ , y ˙ ] T {X}=[x, y, dot{x}, dot{y}]^T X=[x,y,x˙,y˙]T
- 2.2 CT模型: X = [ x , y , x ˙ , y ˙ ] T {X}=[x, y, dot{x}, dot{y}]^T X=[x,y,x˙,y˙]T
- 2.3 CA模型 : X = [ x , x , x ˙ , y ˙ , x ¨ , y ¨ ] T {X}=[x, x, dot{x},dot{y},ddot{x}, ddot{y}]^T X=[x,x,x˙,y˙,x¨,y¨]T
- 2.4 IMM滤波器状态维数设计
- 2.5 IMM各模型滤波器设计
- 3. IMM-UKF仿真实现
基于IMM机动目标跟踪算法设计最重要的核心部分主要包括:
- IMM框架
- 滤波器选择:(这里基于UKF)
- 目标运动模型:(这里基于CV CT)
1. 难点分析
针对机动目标跟踪问题,如果交互式多模型IMM框架、如模型转移概率、模型集合以及模型概率初始等确定时,IMM算法的实现(设计)主要存在两大难点:
1- 非线性滤波器的选择和集成
2- 模型集合多样、不统一
在IMM算法设计中,模型多样最直接的一个问题就是戈尔戈模型的状态维数不同,而IMM 的总体(混合)估计却只存在一个统一的状态维数,因此这就导致了很多模型组合不能直接适用于IMM 算法中。
以二维目标为例,CV模型的状态维数4,而CA模型的状态维数6,CT模型的状态维数存在两种情形4和5,singer模型状态维数为6,Jerk模型的状态维数为8,等等。这直接导致IMM滤波器状态失配。
2. 设计思路/解决方案
以典型组合
模型1:匀速运动CV(4维)
模型2:匀速转弯运动CT(4维)
模型3:匀加速运动CA(6维)
为例,进行分析。
其它不同维数的模型组合可以基于该思想,很容易的推广。哈哈哈哈哈哈啊哈哈哈,一学就会,…
2.1 CV模型: X = [ x , y , x ˙ , y ˙ ] T {X}=[x, y, dot{x}, dot{y}]^T X=[x,y,x˙,y˙]T
X
k
+
1
=
[
1
0
T
0
0
1
0
T
0
0
1
0
0
0
0
1
]
X
k
+
W
k
X_{k+1}=begin{bmatrix}1&0&T&0\0&1&0&T\0&0&1&0\0&0&0&1 end{bmatrix}X_{k} + W_k
Xk+1=⎣⎢⎢⎡10000100T0100T01⎦⎥⎥⎤Xk+Wk
其中
W
k
W_k
Wk为零均值白噪声,其方差为:
Q
k
=
q
k
2
[
T
3
/
3
T
2
/
2
0
0
T
2
/
2
T
0
0
0
0
T
3
/
3
T
2
/
2
0
0
T
2
/
2
T
]
Q_k=q_k^2begin{bmatrix}T^3/3&T^2/2&0&0 \T^2/2&T&0&0 \0&0&T^3/3&T^2/2 \0&0& T^2/2&Tend{bmatrix}
Qk=qk2⎣⎢⎢⎡T3/3T2/200T2/2T0000T3/3T2/200T2/2T⎦⎥⎥⎤
定义矩阵
F
k
1
=
[
1
0
T
0
0
1
0
T
0
0
1
0
0
0
0
1
]
Fk_1=begin{bmatrix}1&0&T&0\0&1&0&T\0&0&1&0\0&0&0&1 end{bmatrix}
Fk1=⎣⎢⎢⎡10000100T0100T01⎦⎥⎥⎤,
F
k
c
v
=
[
F
k
1
0
2
]
Fk_{cv}=begin{bmatrix}Fk_1& \& 0_2 end{bmatrix}
Fkcv=[Fk102]
2.2 CT模型: X = [ x , y , x ˙ , y ˙ ] T {X}=[x, y, dot{x}, dot{y}]^T X=[x,y,x˙,y˙]T
X
k
+
1
=
[
1
sin
(
ω
T
)
ω
0
−
1
−
cos
(
ω
T
)
ω
0
cos
(
ω
T
)
0
−
sin
(
ω
T
)
0
1
−
cos
(
ω
T
)
ω
1
sin
(
ω
T
)
ω
0
sin
(
ω
T
)
0
cos
(
ω
T
)
]
X
k
+
W
k
X_{k+1}=begin{bmatrix}1&frac{sin(omega T)}{omega}&0&-frac{1-cos(omega T)}{omega}\0&cos(omega T)&0&-sin(omega T)\0&frac{1-cos(omega T)}{omega}&1&frac{sin(omega T)}{omega}\0&sin(omega T)&0&cos(omega T)end{bmatrix}X_{k} + W_k
Xk+1=⎣⎢⎢⎡1000ωsin(ωT)cos(ωT)ω1−cos(ωT)sin(ωT)0010−ω1−cos(ωT)−sin(ωT)ωsin(ωT)cos(ωT)⎦⎥⎥⎤Xk+Wk
其中
W
k
W_k
Wk为零均值白噪声,其方差为:
Q
k
=
q
k
2
[
T
3
/
3
T
2
/
2
0
0
T
2
/
2
T
0
0
0
0
T
3
/
3
T
2
/
2
0
0
T
2
/
2
T
]
Q_k=q_k^2begin{bmatrix}T^3/3&T^2/2&0&0 \T^2/2&T&0&0 \0&0&T^3/3&T^2/2 \0&0& T^2/2&Tend{bmatrix}
Qk=qk2⎣⎢⎢⎡T3/3T2/200T2/2T0000T3/3T2/200T2/2T⎦⎥⎥⎤
或者为(两种形式都可以用,下面一代码形式给出)
Qk= q2*[2*(w1*T-sin(w1*T))/w1^3     0        (1-cos(w1*T))/w1^2                 (w1*T-sin(w1*T))/w1^2     ;
         0        2*(w1*T-sin(w1*T))/w1^3         -(w1*T-sin(w1*T))/w1^2                 (1-cos(w1*T))/w1^2  ;
         (1-cos(w1*T))/w1^2              -(w1*T-sin(w1*T))/w1^2   T                   0        ;
         (w1*T-sin(w1*T))/w1^2           (1-cos(w1*T))/w1^2     0                T;];
定义矩阵
F k 2 = [ 1 sin ( ω T ) ω 0 − 1 − cos ( ω T ) ω 0 cos ( ω T ) 0 − sin ( ω T ) 0 1 − cos ( ω T ) ω 1 sin ( ω T ) ω 0 sin ( ω T ) 0 cos ( ω T ) ] Fk_2=begin{bmatrix}1&frac{sin(omega T)}{omega}&0&-frac{1-cos(omega T)}{omega}\0&cos(omega T)&0&-sin(omega T)\0&frac{1-cos(omega T)}{omega}&1&frac{sin(omega T)}{omega}\0&sin(omega T)&0&cos(omega T)end{bmatrix} Fk2=⎣⎢⎢⎡1000ωsin(ωT)cos(ωT)ω1−cos(ωT)sin(ωT)0010−ω1−cos(ωT)−sin(ωT)ωsin(ωT)cos(ωT)⎦⎥⎥⎤, F k c t = [ F k 2 0 2 ] Fk_{ct}=begin{bmatrix}Fk_2& \& 0_2 end{bmatrix} Fkct=[Fk202]
2.3 CA模型 : X = [ x , x , x ˙ , y ˙ , x ¨ , y ¨ ] T {X}=[x, x, dot{x},dot{y},ddot{x}, ddot{y}]^T X=[x,x,x˙,y˙,x¨,y¨]T
X
k
+
1
=
[
1
0
T
0
T
2
/
2
0
0
1
0
T
0
T
2
/
2
0
0
1
0
T
0
0
0
0
1
0
T
0
0
0
0
1
0
0
0
0
0
0
1
]
X
k
+
W
k
X_{k+1}=begin{bmatrix}1&0&T&0&T^2/2&0\0&1&0&T&0&T^2/2\0&0&1&0&T&0 \0&0&0&1&0&T \0&0&0&0&1&0 \0&0&0&0&0&1 end{bmatrix}X_{k} + W_k
Xk+1=⎣⎢⎢⎢⎢⎢⎢⎡100000010000T010000T0100T2/20T0100T2/20T01⎦⎥⎥⎥⎥⎥⎥⎤Xk+Wk
其中
W
k
W_k
Wk为零均值白噪声,其方差为:
Qk3=q3^2*[T^5/20   0      T^4/8  0       T^3/6   0;
          0       T^5/20  0      T^4/8   0       T^3/6;
          T^4/8   0       T^3/3  0       T^2/2   0;
          0       T^4/8   0      T^3/3   0       T^2/2;
          T^3/6   0       T^2/2  0       T       0
          0       T^3/6   0      T^2/2   0       T];
定义矩阵
F
k
3
=
[
1
0
T
0
T
2
/
2
0
0
1
0
T
0
T
2
/
2
0
0
1
0
T
0
0
0
0
1
0
T
0
0
0
0
1
0
0
0
0
0
0
1
]
Fk_3=begin{bmatrix}1&0&T&0&T^2/2&0\0&1&0&T&0&T^2/2\0&0&1&0&T&0 \0&0&0&1&0&T \0&0&0&0&1&0 \0&0&0&0&0&1 end{bmatrix}
Fk3=⎣⎢⎢⎢⎢⎢⎢⎡100000010000T010000T0100T2/20T0100T2/20T01⎦⎥⎥⎥⎥⎥⎥⎤,
F
k
c
a
=
F
k
3
Fk_{ca}=Fk_3
Fkca=Fk3
2.4 IMM滤波器状态维数设计
滤波状态设计为:
X
=
[
x
,
x
,
x
˙
,
y
˙
,
x
¨
,
y
¨
]
T
{X}=[x, x, dot{x},dot{y},ddot{x}, ddot{y}]^T
X=[x,x,x˙,y˙,x¨,y¨]T
目标真实航迹生成方程:
第一阶段:
X
k
+
1
=
F
k
c
v
X
k
+
W
k
X_{k+1}=Fk_{cv}X_{k} + W_k
Xk+1=FkcvXk+Wk
第二阶段:
X
k
+
1
=
F
k
c
t
X
k
+
W
k
X_{k+1}=Fk_{ct}X_{k} + W_k
Xk+1=FkctXk+Wk
第三阶段:
X
k
+
1
=
F
k
c
a
X
k
+
W
k
X_{k+1}=Fk_{ca}X_{k} + W_k
Xk+1=FkcaXk+Wk
代码:
%% 产生真实轨迹
    for k=1:t1
        X=Fk_cv*X+Gk_cv*sqrtm(Qk1)*randn(4,1);     %产生真实轨迹
        X_true(:,k,index)=X;
    end
    for k=t1+1:t2
        X=Fk_ct*X+Gk_ct*sqrtm(Qk2)*randn(4,1);
        X_true(:,k,index)=X;
    end
    for  k=t2+1:steps
        X=Fk3*X+Gk_ca*sqrtm(Qk3)*randn(6,1);
        X_true(:,k,index)=X;
    end
这样目标状态统一为 X = [ x , x , x ˙ , y ˙ , x ¨ , y ¨ ] T {X}=[x, x, dot{x},dot{y},ddot{x}, ddot{y}]^T X=[x,x,x˙,y˙,x¨,y¨]T 6维,实际上在CV和CT运动模型中, F k c t Fk_{ct} Fkct和 F k c v Fk_{cv} Fkcv最后两行均为0,因此CVCT模型对加速并没有产生任何作用,加速度的引入只是为了满足状态维数。
同样, G k c t Gk_{ct} Gkct和 G k c v Gk_{cv} Gkcv最后两行均为0,为6x4的矩阵,为了让CVCT的4路噪声满足6维状态。
存在的问题:这样用0对齐维数,直接导致CV和CT的过程噪声方差奇异、进而导致滤波估计协方差奇异,使得矩阵分解失败、没办法产生采样点。(目标大多数非线性滤波器都是基于矩近似的采样滤波,e.g.,UKF,CKF,DDF,QKF…)
2.5 IMM各模型滤波器设计
思路:采用变维思想。针对不同模型的局部滤波器,只对该模型真实包含的状态进行滤波更新,其余状态保持不变。
CV模型局部滤波:
x
^
k
∣
k
c
v
=
[
x
^
k
∣
k
(
1
)
,
x
^
k
∣
k
(
2
)
,
x
^
k
∣
k
(
3
)
,
x
^
k
∣
k
(
4
)
]
T
hat{x}_{k|k}^{cv}=[hat{x}_{k|k}(1), hat{x}_{k|k}(2), hat{x}_{k|k}(3),hat{x}_{k|k}(4)]^T
x^k∣kcv=[x^k∣k(1),x^k∣k(2),x^k∣k(3),x^k∣k(4)]T
x
^
k
∣
k
c
v
=
x
^
k
∣
k
−
1
c
v
+
K
z
(
z
k
−
z
^
k
∣
k
−
1
)
P
k
∣
k
c
v
=
P
k
∣
k
−
1
−
K
k
S
k
K
k
′
(5)
textcolor{#FF0000}{ begin{aligned} hat{x}_{k|k}^{cv}&=hat{x}_{k|k-1}^{cv}+K_zleft(z_k-hat{z}_{k|k-1}right)\ P_{kmid k}^{cv}&=P_{kmid k-1}-K_kS_kK_k' end{aligned}} tag{5}
x^k∣kcvPk∣kcv=x^k∣k−1cv+Kz(zk−z^k∣k−1)=Pk∣k−1−KkSkKk′(5)
注意:滤波中采用的参数矩阵为
F
k
1
∈
R
4
Fk1inmathbb{R}^4
Fk1∈R4,
Q
k
1
∈
R
4
Qk1inmathbb{R}^4
Qk1∈R4,上面右定义并给出。
CT模型局部滤波:
x
^
k
∣
k
c
t
=
[
x
^
k
∣
k
(
1
)
,
x
^
k
∣
k
(
2
)
,
x
^
k
∣
k
(
3
)
,
x
^
k
∣
k
(
4
)
]
T
hat{x}_{k|k}^{ct}=[hat{x}_{k|k}(1), hat{x}_{k|k}(2), hat{x}_{k|k}(3),hat{x}_{k|k}(4)]^T
x^k∣kct=[x^k∣k(1),x^k∣k(2),x^k∣k(3),x^k∣k(4)]T
x
^
k
∣
k
c
t
=
x
^
k
∣
k
−
1
c
t
+
K
z
(
z
k
−
z
^
k
∣
k
−
1
)
P
k
∣
k
c
t
=
P
k
∣
k
−
1
−
K
k
S
k
K
k
′
(5)
textcolor{#FF0000}{ begin{aligned} hat{x}_{k|k}^{ct}&=hat{x}_{k|k-1}^{ct}+K_zleft(z_k-hat{z}_{k|k-1}right)\ P_{kmid k}^{ct}&=P_{kmid k-1}-K_kS_kK_k' end{aligned}} tag{5}
x^k∣kctPk∣kct=x^k∣k−1ct+Kz(zk−z^k∣k−1)=Pk∣k−1−KkSkKk′(5)
注意:滤波中采用的参数矩阵为
F
k
2
∈
R
4
Fk2inmathbb{R}^4
Fk2∈R4,
Q
k
2
∈
R
4
Qk2inmathbb{R}^4
Qk2∈R4,上面右定义并给出。
CA模型局部滤波:
x
^
k
∣
k
c
a
=
x
^
k
∣
k
hat{x}_{k|k}^{ca}=hat{x}_{k|k}
x^k∣kca=x^k∣k
x
^
k
∣
k
c
a
=
x
^
k
∣
k
−
1
c
a
+
K
z
(
z
k
−
z
^
k
∣
k
−
1
)
P
k
∣
k
c
a
=
P
k
∣
k
−
1
−
K
k
S
k
K
k
′
(5)
textcolor{#FF0000}{ begin{aligned} hat{x}_{k|k}^{ca}&=hat{x}_{k|k-1}^{ca}+K_zleft(z_k-hat{z}_{k|k-1}right)\ P_{kmid k}^{ca}&=P_{kmid k-1}-K_kS_kK_k' end{aligned}} tag{5}
x^k∣kcaPk∣kca=x^k∣k−1ca+Kz(zk−z^k∣k−1)=Pk∣k−1−KkSkKk′(5)
注意:滤波中采用的参数矩阵为
F
k
3
∈
R
4
Fk3inmathbb{R}^4
Fk3∈R4,
Q
k
3
∈
R
4
Qk3inmathbb{R}^4
Qk3∈R4,上面右定义并给出。
代码实现:
%filer1
[xk_UKF1,Pk_UKF1,A_UKF1] = fun_2UKF_cvct(X_update_hat1,P_update_hat1,Fk1,Gk1,Z_true(:,k,index),Qk1,sigma_r,sigma_b,xp(:,1));


%filer2
[xk_UKF2,Pk_UKF2,A_UKF2] = fun_2UKF_cvct(X_update_hat2,P_update_hat2,Fk2,Gk2,Z_true(:,k,index),Qk2,sigma_r,sigma_b,xp(:,1));


%filer3
[xk_UKF3,Pk_UKF3,A_UKF3] = fun_2UKF(X_update_hat3,P_update_hat3,Fk3,Gk3,Z_true(:,k,index),Qk3,sigma_r,sigma_b,xp(:,1));
3. IMM-UKF仿真实现
3.1. 仿真参数
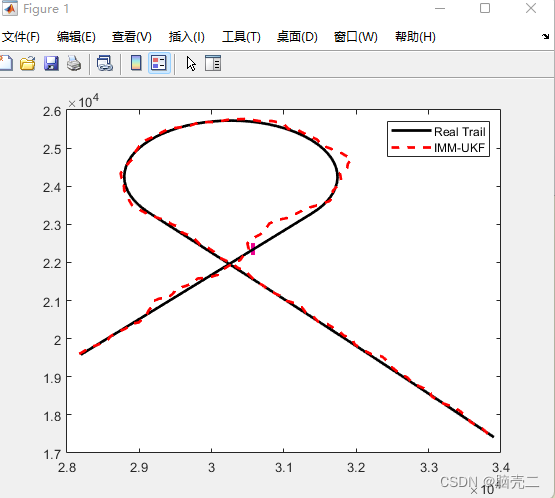
一、目标模型:CV CT CA
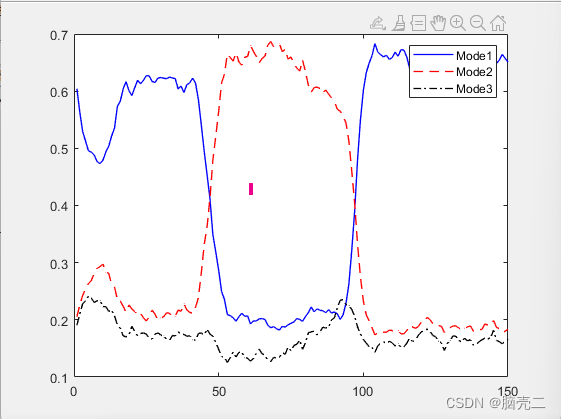
第一阶段:1:39s,匀速运动CV
第二阶段:40:91s,匀速圆周运动CT,角速度:
5
∗
π
/
180
;
5*pi/180;
5∗π/180;
第三阶段:92:150s,匀加速运动CA
t1=39; t2=91; t3=steps;
    %% 产生真实轨迹
    for k=1:t1
        X=Fk_cv*X+Gk_cv*sqrtm(Qk1)*randn(4,1);     %产生真实轨迹
        X_true(:,k,index)=X;
    end
    for k=t1+1:t2
        X=Fk_ct*X+Gk_ct*sqrtm(Qk2)*randn(4,1);
        X_true(:,k,index)=X;
    end
    for  k=t2+1:steps
        X=Fk3*X+Gk_ca*sqrtm(Qk3)*randn(6,1);
        X_true(:,k,index)=X;
    end
二、测量模型:2D主动雷达
在二维情况下,雷达量测为距离和角度
r
k
m
=
r
k
+
r
~
k
b
k
m
=
b
k
+
b
~
k
{r}_k^m=r_k+tilde{r}_k\ b^m_k=b_k+tilde{b}_k
rkm=rk+r~kbkm=bk+b~k
其中
r
k
=
(
x
k
−
x
0
)
+
(
y
k
−
y
0
)
2
)
b
k
=
tan
−
1
y
k
−
y
0
x
k
−
x
0
r_k=sqrt{(x_k-x_0)^+(y_k-y_0)^2)}\ b_k=tan^{-1}{frac{y_k-y_0}{x_k-x_0}}\
rk=(xk−x0)+(yk−y0)2)bk=tan−1xk−x0yk−y0
[
x
0
,
y
0
]
[x_0,y_0]
[x0,y0]为雷达坐标,一般情况为0。雷达量测为
z
k
=
[
r
k
,
b
k
]
′
z_k=[r_k,b_k]'
zk=[rk,bk]′。雷达量测方差为
R
k
=
cov
(
v
k
)
=
[
σ
r
2
0
0
σ
b
2
]
R_k=text{cov}(v_k)=begin{bmatrix}sigma_r^2 & 0 \0 & sigma_b^2 end{bmatrix}
Rk=cov(vk)=[σr200σb2]且
σ
r
=
70
m
sigma_r=70m
σr=70m,
σ
b
=
0.
3
o
sigma_b=0.3^o
σb=0.3o。
三、性能评估
RMSE(Root mean-squared error):蒙塔卡罗次数
M
=
500
M=500
M=500,
x
^
k
∣
k
i
hat{x}_{k|k}^i
x^k∣ki为第
i
i
i次仿真得到的估计。
RMSE
(
x
^
)
=
1
M
∑
i
=
1
M
(
x
k
−
x
^
k
∣
k
i
)
(
x
k
−
x
^
k
∣
k
i
)
′
text{RMSE}(hat{x})=sqrt{frac{1}{M}sum_{i=1}^{M}(mathbf{x}_k-hat{mathbf{x}}_{k|k}^i)(mathbf{x}_k-hat{mathbf{x}}_{k|k}^i)'}
RMSE(x^)=M1i=1∑M(xk−x^k∣ki)(xk−x^k∣ki)′
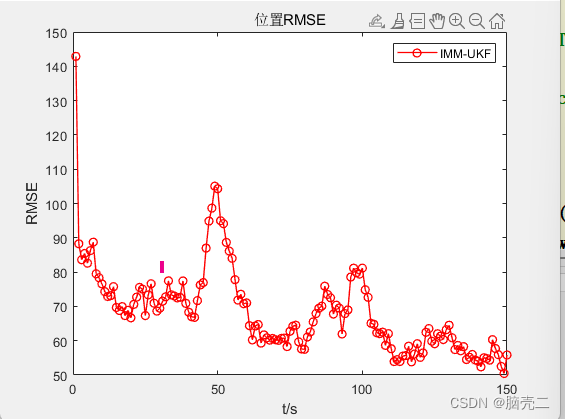
Position RMSE
(
x
^
)
=
1
M
∑
i
=
1
M
(
x
k
−
x
^
k
∣
k
i
)
2
+
(
y
k
−
y
^
k
∣
k
i
)
2
text{Position RMSE}(hat{x})=sqrt{frac{1}{M}sum_{i=1}^{M}(x_k-hat{x}_{k|k}^i)^2+(y_k-hat{y}_{k|k}^i)^2}
Position RMSE(x^)=M1i=1∑M(xk−x^k∣ki)2+(yk−y^k∣ki)2
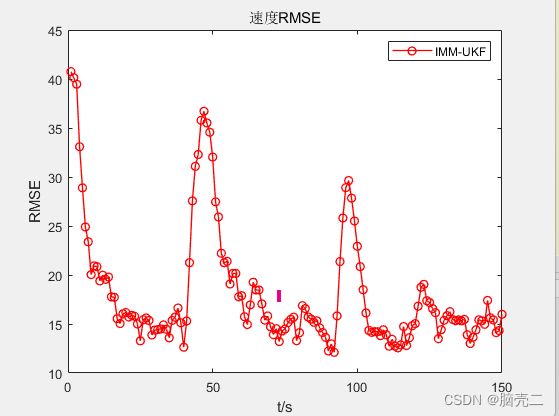
Velocity RMSE
(
x
^
)
=
1
M
∑
i
=
1
M
(
x
˙
k
−
x
˙
^
k
∣
k
i
)
2
+
(
y
˙
k
−
y
˙
^
k
∣
k
i
)
2
text{Velocity RMSE}(hat{x})=sqrt{frac{1}{M}sum_{i=1}^{M}(dot{x}_k-hat{dot{x}}_{k|k}^i)^2+(dot{y}_k-hat{dot{y}}_{k|k}^i)^2}
Velocity RMSE(x^)=M1i=1∑M(x˙k−x˙^k∣ki)2+(y˙k−y˙^k∣ki)2
ANEES(average normalized estimation error square),
n
n
n 为状态维数,
P
k
∣
k
i
mathbf{P}_{k|k}^i
Pk∣ki为第
i
i
i次仿真滤波器输出的估计协方差
3.2. 跟踪轨迹
3.3. 位置/速度RMSE
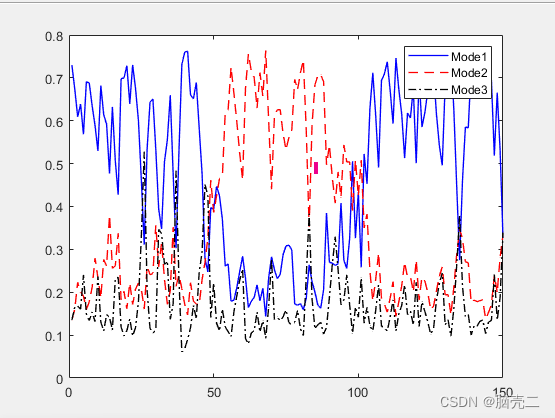
4.4. 模型概率
4.5. 部分代码
原创不易,路过的各位大佬请点个赞